


Robot công nghiệp là gì? Cấu tạo, Nguyên lý hoạt động, Phân loại và Ứng dụng
26-10-2026 30
Robot có khả năng thực hiện các thao tác lặp đi lặp lại với độ ổn định cao, làm việc trong môi trường nguy hiểm, xử lý vật liệu, lắp ráp linh kiện, hàn, sơn, kiểm tra sản phẩm và thực hiện nhiều nhiệm vụ kỹ thuật khác. Khi được tích hợp với cảm biến, hệ thống điều khiển, thị giác máy tính và trí tuệ nhân tạo, robot còn có thể đáp ứng những yêu cầu sản xuất phức tạp và linh hoạt hơn.
Mục lục
Thực tế sản xuất cho thấy lao động thủ công tồn tại nhiều hạn chế khi phải thực hiện các công việc nặng nhọc, lặp đi lặp lại, trong môi trường độc hại, nguy hiểm hoặc đòi hỏi độ chính xác tuyệt đối. Robot công nghiệp xuất hiện như một giải pháp tối ưu, trở thành hạt nhân trong các dây chuyền sản xuất thông minh. Việc nghiên cứu toàn diện về robot công nghiệp có ý nghĩa thiết thực cho sinh viên, kỹ sư và các nhà quản lý trong các ngành Cơ khí, Điện – Điện tử, Điều khiển và Tự động hóa.
Robot công nghiệp là thiết bị tự động, có thể lập trình lại và đa chức năng, thường có dạng cánh tay cơ khí. Chúng thực hiện các công việc lặp đi lặp lại hoặc nguy hiểm trong nhà máy như hàn, phun sơn, lắp ráp và vận chuyển hàng hóa.
Robot công nghiệp có nhiều loại khác nhau, được thiết kế để đáp ứng các yêu cầu về chuyển động, tải trọng, độ chính xác và nhiệm vụ sản xuất. Việc phân loại robot giúp người sử dụng hiểu rõ đặc điểm của từng loại, từ đó lựa chọn thiết bị phù hợp với công nghệ và điều kiện làm việc.
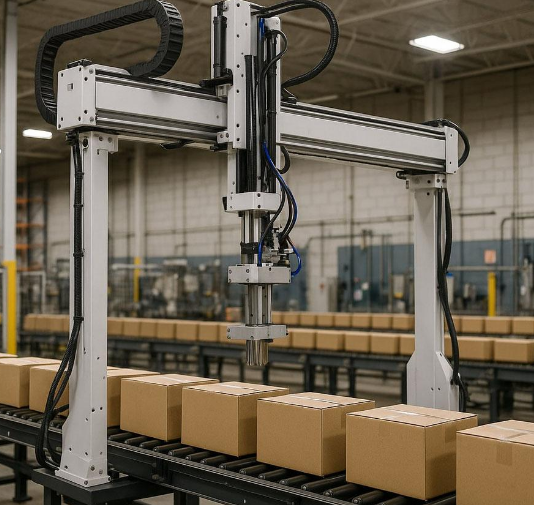
Robot tọa độ Descartes (robot vuông góc) di chuyển tịnh tiến theo ba trục X, Y, Z (có thể gắn thêm trục quay nếu cần).
Robot tọa độ trụ kết hợp chuyển động quay quanh một trục với các chuyển động tịnh tiến, tạo ra không gian làm việc có dạng hình trụ.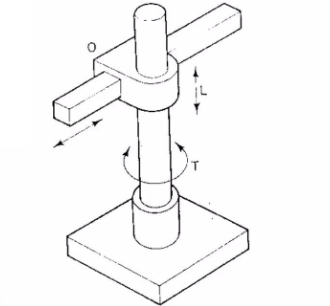
Robot tọa độ cầu (robot tọa độ cực) kết hợp giữa khớp quay và khớp tịnh tiến, tạo ra không gian làm việc có dạng một phần hình cầu giúp vươn tới các vị trí ở các khoảng cách và góc phương vị khác nhau.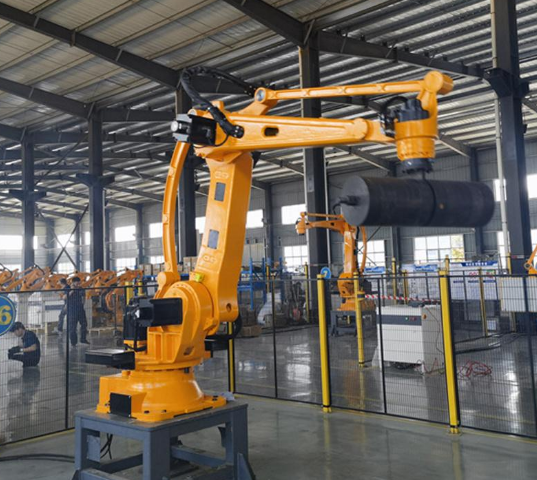
Robot khớp nối gồm nhiều khâu liên kết bằng các khớp quay (thường từ 4 đến 6 trục trở lên), mô phỏng chuyển động linh hoạt của cánh tay người.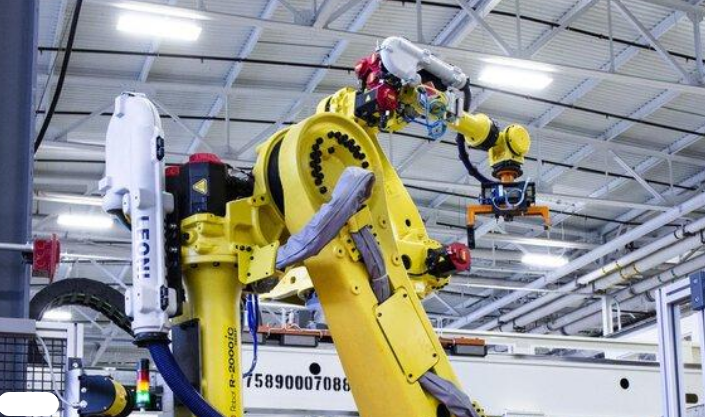
Robot SCARA chuyên dùng cho các thao tác lắp ráp và gắp đặt trong mặt phẳng ngang nhờ kết cấu gồm các khớp quay tạo chuyển động ngang kết hợp một trục tịnh tiến nâng hạ dụng cụ.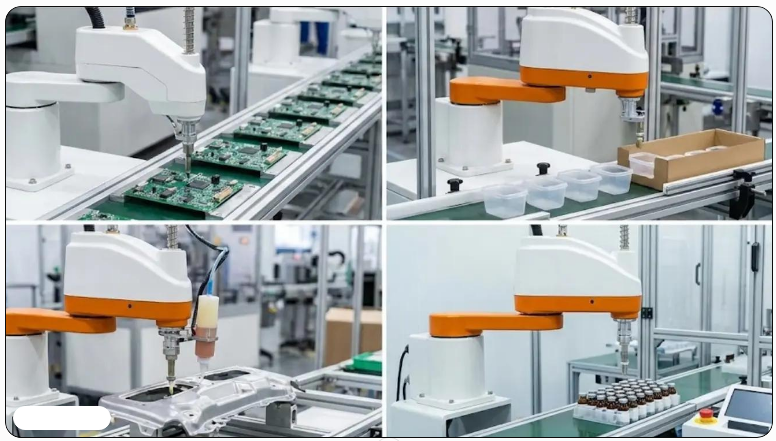
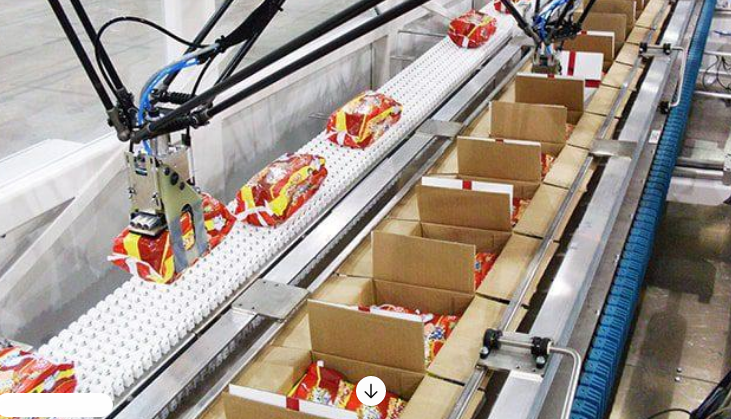
Robot song song (tiêu biểu là robot Delta) sử dụng nhiều nhánh cơ cấu liên kết song song để cùng điều khiển một bộ phận thao tác, giúp các chi tiết chuyển động có trọng lượng rất nhẹ.
Không có loại robot nào tối ưu cho mọi nhiệm vụ. Việc lựa chọn cần dựa trên tải trọng, tầm với, quỹ đạo, độ chính xác, thời gian chu kỳ, điều kiện môi trường và chi phí của toàn bộ hệ thống.
Căn cứ vào nhiệm vụ thực hiện, robot công nghiệp có thể được chia thành các nhóm chính sau:
Việc phân loại theo chức năng có ý nghĩa thực tiễn vì mỗi nhiệm vụ có yêu cầu khác nhau. Chẳng hạn, robot hàn cần kiểm soát quỹ đạo và tư thế mỏ hàn, trong khi robot xếp pallet cần quan tâm nhiều đến tải trọng, tầm với và khả năng xử lý các mô hình xếp hàng.
Hệ thống truyền động có nhiệm vụ tạo ra chuyển động cho các khớp robot. Có thể chia thành ba nhóm cơ bản.
Phân loại robot theo mức độ linh hoạt và khả năng tương tác giúp hệ thống tự động hóa đáp ứng đa dạng các yêu cầu sản xuất:
1. Hệ thống cơ khí
2. Hệ thống truyền động
3. Hệ thống cảm biến
4. Bộ điều khiển robot
Được coi là "bộ não" của robot, đảm nhận việc tính toán quỹ đạo, giải bài toán động học, điều khiển các bộ khuếch đại công suất Servo, quản lý tín hiệu I/O và giao tiếp với hệ thống điều khiển trung tâm.
5. Hệ thống cấp nguồn và điện tử công suất
Biến đổi nguồn điện lưới thành dòng điện DC thích hợp, quản lý các bộ Drive khuếch đại dòng điện cấp cho động cơ, tích hợp mạch bảo vệ quá áp, quá dòng, quá nhiệt.
6. Bộ phận thao tác cuối
7. Giao diện vận hành và lập trình
Bộ điều khiển tiếp nhận chương trình đã lập trình --> Tính toán quỹ đạo cần di chuyển --> Xuất lệnh điều khiển đến bộ Drive --> Động cơ Servo quay qua hộp giảm tốc làm di chuyển các khâu --> Cảm biến Encoder liên tục gửi vị trí thực tế về bộ điều khiển (Vòng điều khiển phản hồi kín) để điều chỉnh sai lệch --> Thực hiện thao tác tại đầu công tác.
1. Tải trọng
Tính bằng $kg$. Cần tính toán tổng khối lượng của cả dụng cụ thao tác cuối và vật thể được gắp. Việc vượt quá tải trọng hoặc mô-men quán tính cho phép ở cổ tay sẽ giảm tuổi thọ hộp giảm tốc.
2. Tầm với
Khoảng cách xa nhất từ tâm robot đến điểm thao tác TCP. Vùng làm việc hiệu quả thực tế thường nhỏ hơn tầm với tối đa do giới hạn hướng của cổ tay.
3. Số bậc tự do (Degree of Freedom - DOF)
Robot 4 trục thường dùng cho xếp pallet; robot 6 trục đáp ứng hầu hết thao tác không gian; robot 7 trục (dư thừa bậc tự do) giúp lách qua khe hẹp trong không gian phức tạp.
4. Độ chính xác và độ lặp lại
5. Tốc độ và thời gian chu kỳ
Tốc độ tối đa của các khớp (o/s) hoặc tốc độ dài của TCP (mm/s). Quyết định trực tiếp đến năng suất dây chuyền.
6. Các thông số môi trường và bảo vệ
Chỉ số IP (Ingress Protection) như IP65, IP67 cho phép robot làm việc trong môi trường bụi bẩn, tia nước hoặc phòng sạch (Cleanroom ISO Class).
1. Ứng dụng trong ngành ô tô và cơ khí chế tạo
Robot trong ngành ô tô là lĩnh vực ứng dụng quy mô lớn nhờ tính lặp lại cao, đòi hỏi độ chính xác và khả năng phối hợp chặt chẽ.
2. Ứng dụng trong ngành điện tử
Robot trong ngành điện tử chuyên xử lý các chi tiết nhỏ với tốc độ cao, độ chính xác và tính lặp lại lớn, thường sử dụng robot SCARA, robot Cartesian và các hệ thống gắp đặt chuyên dụng.
Lưu ý kỹ thuật: Đòi hỏi thiết kế dụng cụ phù hợp, kiểm soát tĩnh điện (ESD), quản lý bụi, hiệu chuẩn chính xác và đánh giá chuỗi sai số (từ robot, camera, đồ gá đến quy trình).
3. Ứng dụng trong ngành thực phẩm và đồ uống
Robot trong ngành thực phẩm chuyên đảm nhận các tác vụ phân loại, gắp đặt, đóng gói và xếp hàng lên pallet, tiêu biểu là việc sử dụng robot Delta hoặc robot khớp nối để gắp sản phẩm từ băng tải cho vào bao bì.
4. Ứng dụng trong logistics và kho vận
Robot vận chuyển và xử lý hàng hóa đóng vai trò cốt lõi trong tự động hóa kho vận, bao gồm robot xếp pallet, xe tự hành (AGV) và robot di động tự chủ (AMR).
Ưu điểm và hạn chế của robot công nghiệp trong sản xuất bao gồm:
Các nguy cơ mất an toàn:
Biện pháp bảo đảm an toàn:
Bảo trì và chẩn đoán lỗi:
Robot công nghiệp đã và đang khẳng định vị thế là trụ cột không thể thiếu của nền sản xuất hiện đại. Việc ứng dụng robot không chỉ đơn thuần là thay thế sức người mà là chiến lược cốt lõi giúp doanh nghiệp tối ưu hóa chi phí, đảm bảo chất lượng sản phẩm và linh hoạt thích ứng với thị trường.
Để làm chủ và khai thác tối đa tiềm năng của công nghệ này, đòi hỏi sự đầu tư bài bản từ việc phân tích nhu cầu kỹ thuật, thiết kế tích hợp, đến đào tạo nguồn nhân lực chất lượng cao, hướng tới xây dựng những mô hình nhà máy thông minh, phát triển bền vững trong tương lai.
Robot công nghiệp là gì?
Robot công nghiệp là thiết bị tự động, có thể lập trình lại và đa chức năng, thường có dạng cánh tay cơ khí. Chúng thực hiện các công việc lặp đi lặp lại hoặc nguy hiểm trong nhà máy như hàn, phun sơn, lắp ráp và vận chuyển hàng hóa.
Phân loại robot công nghiệp theo cấu trúc cơ khí
Robot công nghiệp có nhiều loại khác nhau, được thiết kế để đáp ứng các yêu cầu về chuyển động, tải trọng, độ chính xác và nhiệm vụ sản xuất. Việc phân loại robot giúp người sử dụng hiểu rõ đặc điểm của từng loại, từ đó lựa chọn thiết bị phù hợp với công nghệ và điều kiện làm việc.
1. Robot tọa độ Descartes
Robot tọa độ Descartes (robot vuông góc) di chuyển tịnh tiến theo ba trục X, Y, Z (có thể gắn thêm trục quay nếu cần).
- Cấu trúc & Không gian: Kết cấu đơn giản, không gian làm việc hình hộp chữ nhật, dễ thiết kế, điều khiển và bảo trì.
- Ứng dụng: Dùng cho hệ thống gắp đặt, cấp phôi CNC, in 3D, vận chuyển vật liệu và robot giàn.
- Ưu điểm: Định vị chính xác, dễ kiểm soát, dễ thiết kế hệ thống dẫn hướng.
- Nhược điểm: Kích thước lớn, kém linh hoạt hơn robot khớp nối khi tiếp cận các vị trí phức tạp.
2. Robot tọa độ trụ
Robot tọa độ trụ kết hợp chuyển động quay quanh một trục với các chuyển động tịnh tiến, tạo ra không gian làm việc có dạng hình trụ.
- Ứng dụng: Thường dùng cho các tác vụ cấp phôi, vận chuyển chi tiết và thao tác máy.
- Ưu điểm: Kết cấu tương đối gọn, dễ dàng tiếp cận các vị trí xung quanh đế robot.
- Nhược điểm: Hạn chế về độ linh hoạt của hướng dụng cụ và khả năng xử lý các quỹ đạo phức tạp (tùy thuộc vào số trục được trang bị).
3. Robot tọa độ cầu
Robot tọa độ cầu (robot tọa độ cực) kết hợp giữa khớp quay và khớp tịnh tiến, tạo ra không gian làm việc có dạng một phần hình cầu giúp vươn tới các vị trí ở các khoảng cách và góc phương vị khác nhau.
- Ứng dụng: Mang ý nghĩa lịch sử trong ngành chế tạo robot và hiện vẫn phù hợp với một số ứng dụng chuyên biệt.
- Ưu điểm/Hạn chế: Ít phổ biến hơn trong các dây chuyền sản xuất hiện đại do các dòng robot mới đáp ứng tốt hơn về độ linh hoạt, khả năng điều khiển và sự đa dạng trong lựa chọn thiết bị.
4. Robot khớp nối
Robot khớp nối gồm nhiều khâu liên kết bằng các khớp quay (thường từ 4 đến 6 trục trở lên), mô phỏng chuyển động linh hoạt của cánh tay người.
- Cấu trúc: 3 trục đầu định vị, các trục cổ tay điều chỉnh hướng dụng cụ.
- Ứng dụng: Hàn, sơn, lắp ráp, gắp đặt, mài, đánh bóng và phục vụ máy công cụ.
- Ưu điểm: Cực kỳ linh hoạt, tiếp cận đa dạng vị trí và xử lý tốt các quỹ đạo phức tạp.
- Nhược điểm: Phức tạp hơn về bài toán động học, lập trình, kiểm soát va chạm và tối ưu quỹ đạo so với robot cấu trúc tuyến tính.
5. Robot SCARA
Robot SCARA chuyên dùng cho các thao tác lắp ráp và gắp đặt trong mặt phẳng ngang nhờ kết cấu gồm các khớp quay tạo chuyển động ngang kết hợp một trục tịnh tiến nâng hạ dụng cụ.
- Đặc điểm: Kết cấu gọn nhẹ, vận hành tốc độ cao và độ lặp lại chính xác.
- Ứng dụng: Lắp ráp linh kiện điện tử, bắt vít, cấp chi tiết, đóng gói và các tác vụ chu kỳ ngắn.
- Ưu điểm/Hạn chế: Phù hợp với không gian làm việc phẳng, tốc độ nhanh nhưng kém linh hoạt hơn robot khớp nối sáu trục khi cần tiếp cận theo nhiều hướng không gian khác nhau.
6. Robot song song (robot Delta)
Robot song song (tiêu biểu là robot Delta) sử dụng nhiều nhánh cơ cấu liên kết song song để cùng điều khiển một bộ phận thao tác, giúp các chi tiết chuyển động có trọng lượng rất nhẹ.
- Ứng dụng: Gắp sản phẩm tốc độ cao, phân loại và đóng gói thực phẩm, linh kiện nhẹ hoặc sản phẩm tiêu dùng trên băng tải.
- Ưu điểm: Tốc độ cực nhanh, thực hiện được nhiều chu kỳ trong thời gian ngắn.
- Nhược điểm: Vùng làm việc tương đối hẹp, khả năng mang tải hạn chế và độ linh hoạt về hướng dụng cụ phụ thuộc vào cấu hình thiết kế.
So sánh các loại robot công nghiệp
| Loại robot | Ưu điểm chính | Ứng dụng tiêu biểu |
| Descartes | Định vị theo trục dễ kiểm soát | Cấp phôi, gắp đặt, robot giàn |
| Tọa độ trụ | Tiếp cận theo vùng quanh đế | Thao tác máy, vận chuyển chi tiết |
| Tọa độ cầu | Tiếp cận theo bán kính và góc | Một số ứng dụng chuyên biệt |
| Khớp nối | Linh hoạt, nhiều tư thế | Hàn, sơn, lắp ráp, gia công |
| SCARA | Nhanh, gọn, phù hợp lắp ráp ngang | Điện tử, bắt vít, gắp đặt |
| Delta | Tốc độ cao với vật nhẹ | Phân loại, đóng gói |
Không có loại robot nào tối ưu cho mọi nhiệm vụ. Việc lựa chọn cần dựa trên tải trọng, tầm với, quỹ đạo, độ chính xác, thời gian chu kỳ, điều kiện môi trường và chi phí của toàn bộ hệ thống.
Phân loại robot theo chức năng
Căn cứ vào nhiệm vụ thực hiện, robot công nghiệp có thể được chia thành các nhóm chính sau:
- Robot gắp đặt: Dùng để lấy sản phẩm từ một vị trí và đặt sang vị trí khác.
- Robot hàn: Thực hiện hàn hồ quang, hàn điểm hoặc các quy trình hàn tự động khác.
- Robot sơn: Phun sơn, phủ bề mặt và xử lý các chi tiết có hình dạng phức tạp.
- Robot lắp ráp: Lắp ghép linh kiện, bắt vít, bơm keo và thực hiện thao tác cơ khí chính xác.
- Robot phục vụ máy: Cấp phôi, lấy sản phẩm và chuyển chi tiết giữa robot với máy CNC hoặc máy ép.
- Robot gia công bề mặt: Mài, đánh bóng, làm sạch và loại bỏ ba via.
- Robot kiểm tra: Kết hợp với cảm biến hoặc camera để đo lường, kiểm tra ngoại quan và phát hiện sai lỗi.
- Robot đóng gói và xếp pallet: Phân loại, đóng thùng, xếp hàng và chuẩn bị sản phẩm cho khâu vận chuyển.
Việc phân loại theo chức năng có ý nghĩa thực tiễn vì mỗi nhiệm vụ có yêu cầu khác nhau. Chẳng hạn, robot hàn cần kiểm soát quỹ đạo và tư thế mỏ hàn, trong khi robot xếp pallet cần quan tâm nhiều đến tải trọng, tầm với và khả năng xử lý các mô hình xếp hàng.
Phân loại robot theo phương pháp truyền động
Hệ thống truyền động có nhiệm vụ tạo ra chuyển động cho các khớp robot. Có thể chia thành ba nhóm cơ bản.
- Truyền động điện: Sử dụng động cơ điện, phổ biến nhất là hệ thống servo kết hợp bộ truyền cơ khí. Phương pháp này cho phép kiểm soát vị trí, tốc độ và mô-men tương đối chính xác, phù hợp với phần lớn robot công nghiệp hiện đại.
- Truyền động thủy lực: Sử dụng áp suất chất lỏng để tạo lực và chuyển động. Hệ thống có thể đáp ứng yêu cầu lực lớn, nhưng đòi hỏi kiểm soát rò rỉ, chất lượng dầu và bảo trì hệ thống thủy lực.
- Truyền động khí nén: Sử dụng khí nén để tạo chuyển động. Phương pháp này thường được áp dụng cho cơ cấu gắp, cơ cấu đóng mở hoặc các thao tác có hành trình giới hạn. Việc kiểm soát vị trí chính xác và chuyển động liên tục thường khó hơn so với hệ thống servo trong các ứng dụng đòi hỏi độ chính xác cao.
Phân loại robot theo mức độ linh hoạt và khả năng phối hợp
Phân loại robot theo mức độ linh hoạt và khả năng tương tác giúp hệ thống tự động hóa đáp ứng đa dạng các yêu cầu sản xuất:
- Robot lập trình chu trình cố định: Chuyên thực hiện các thao tác lặp lại chính xác trong môi trường sản xuất ổn định.
- Robot tích hợp cảm biến: Có khả năng thu thập thông tin về vị trí, trạng thái hoặc lực để tự động điều chỉnh hoạt động cho phù hợp.
- Robot cộng tác (Cobot): Được thiết kế để làm việc an toàn, hỗ trợ trực tiếp cùng con người với các tiêu chuẩn bảo vệ nghiêm ngặt.
- Robot di động (AGV và AMR): Mở rộng phạm vi tự động hóa từ một vị trí cố định sang việc vận chuyển linh hoạt vật liệu và hàng hóa giữa các khu vực trong nhà máy.
Cấu tạo cơ bản của robot công nghiệp
1. Hệ thống cơ khí
- Đế robot: Nơi bắt chặt robot xuống sàn hoặc giá đỡ.
- Các khâu và Khớp: Liên kết với nhau tạo thành chuỗi động học mở.
- Cổ tay: Định hướng cho dụng cụ công tác (thường gồm 3 bậc tự do Roll, Pitch, Yaw).
2. Hệ thống truyền động
- Động cơ Servo AC: Cung cấp mô-men xoắn cao và khả năng phản hồi vị trí chính xác.
- Hộp giảm tốc độ rơ bằng 0: Hộp giảm tốc Harmonic Drive hoặc Cycloid giúp chuyển đổi tốc độ cao thành mô-men lớn với độ chính xác vị trí cao.
- Hệ thống phanh hãm: Đảm bảo an toàn khi mất điện đột ngột.
3. Hệ thống cảm biến
- Cảm biến trong: Encoder tuyệt đối/tương đối đo vị trí góc quay, Resolver đo tốc độ.
- Cảm biến ngoài : Cảm biến lực/mô-men, cảm biến tiệm cận, hệ thống thị giác máy tính (Industrial Camera/Vision System).
4. Bộ điều khiển robot
Được coi là "bộ não" của robot, đảm nhận việc tính toán quỹ đạo, giải bài toán động học, điều khiển các bộ khuếch đại công suất Servo, quản lý tín hiệu I/O và giao tiếp với hệ thống điều khiển trung tâm.
5. Hệ thống cấp nguồn và điện tử công suất
Biến đổi nguồn điện lưới thành dòng điện DC thích hợp, quản lý các bộ Drive khuếch đại dòng điện cấp cho động cơ, tích hợp mạch bảo vệ quá áp, quá dòng, quá nhiệt.
6. Bộ phận thao tác cuối
- Kẹp cơ khí: Dùng xi lanh điện hoặc khí nén.
- Tay gắp chân không: Giác hút chân không cho mặt phẳng nhẵn.
- Dụng cụ chuyên dụng: Mỏ hàn, súng phun sơn, đầu mài, súng bắt vít.
7. Giao diện vận hành và lập trình
- Tay dạy robot: Thiết bị cầm tay giúp kỹ sư di chuyển robot, lưu điểm và sửa chương trình.
- Phần mềm lập trình/mô phỏng: Cho phép lập trình ngoại tuyến.
Nguyên lý hoạt động tổng quát
Bộ điều khiển tiếp nhận chương trình đã lập trình --> Tính toán quỹ đạo cần di chuyển --> Xuất lệnh điều khiển đến bộ Drive --> Động cơ Servo quay qua hộp giảm tốc làm di chuyển các khâu --> Cảm biến Encoder liên tục gửi vị trí thực tế về bộ điều khiển (Vòng điều khiển phản hồi kín) để điều chỉnh sai lệch --> Thực hiện thao tác tại đầu công tác.
Các thông số kỹ thuật quan trọng
1. Tải trọng
Tính bằng $kg$. Cần tính toán tổng khối lượng của cả dụng cụ thao tác cuối và vật thể được gắp. Việc vượt quá tải trọng hoặc mô-men quán tính cho phép ở cổ tay sẽ giảm tuổi thọ hộp giảm tốc.
2. Tầm với
Khoảng cách xa nhất từ tâm robot đến điểm thao tác TCP. Vùng làm việc hiệu quả thực tế thường nhỏ hơn tầm với tối đa do giới hạn hướng của cổ tay.
3. Số bậc tự do (Degree of Freedom - DOF)
Robot 4 trục thường dùng cho xếp pallet; robot 6 trục đáp ứng hầu hết thao tác không gian; robot 7 trục (dư thừa bậc tự do) giúp lách qua khe hẹp trong không gian phức tạp.
4. Độ chính xác và độ lặp lại
- Độ chính xác: Mức độ sai lệch giữa tọa độ thực tế và tọa độ lý thuyết lập trình.
- Độ lặp lại: Mức độ sai lệch vị trí giữa các lần robot quay lại cùng một điểm đã dạy. Độ lặp lại của robot công nghiệp hiện đại đạt từ ±0.0 mm đến ±0.05mm.
5. Tốc độ và thời gian chu kỳ
Tốc độ tối đa của các khớp (o/s) hoặc tốc độ dài của TCP (mm/s). Quyết định trực tiếp đến năng suất dây chuyền.
6. Các thông số môi trường và bảo vệ
Chỉ số IP (Ingress Protection) như IP65, IP67 cho phép robot làm việc trong môi trường bụi bẩn, tia nước hoặc phòng sạch (Cleanroom ISO Class).
Ứng dụng của Robot công nghiệp trong các ngành
1. Ứng dụng trong ngành ô tô và cơ khí chế tạo
Robot trong ngành ô tô là lĩnh vực ứng dụng quy mô lớn nhờ tính lặp lại cao, đòi hỏi độ chính xác và khả năng phối hợp chặt chẽ.
- Công đoạn hàn: Robot di chuyển súng hàn theo chương trình để tạo mối hàn ổn định, giúp công nhân tránh tiếp xúc với nhiệt độ và tia lửa.
- Công đoạn sơn: Điều khiển súng phun theo quỹ đạo chuẩn để phủ đều bề mặt, đồng thời đòi hỏi hệ thống khắt khe về thông gió và phòng chống cháy nổ.
- Các ứng dụng khác: Cấp phôi CNC, vận chuyển chi tiết, mài, đánh bóng và kết hợp cảm biến để kiểm tra kích thước hay phát hiện lỗi.
- Ưu điểm & Lưu ý: Giảm thao tác thủ công, tăng nhịp độ và độ đồng nhất sản xuất; tuy nhiên hiệu quả phụ thuộc lớn vào thiết kế đồ gá, dụng cụ và mức độ đồng bộ thiết bị.
2. Ứng dụng trong ngành điện tử
Robot trong ngành điện tử chuyên xử lý các chi tiết nhỏ với tốc độ cao, độ chính xác và tính lặp lại lớn, thường sử dụng robot SCARA, robot Cartesian và các hệ thống gắp đặt chuyên dụng.
- Nhiệm vụ chính: Đặt linh kiện, lắp ráp mô-đun, bắt vít, bơm keo, vận chuyển bảng mạch và phối hợp với camera để nhận diện vị trí hoặc kiểm tra ngoại quan.
- Ưu điểm: Duy trì chuyển động ổn định, thực hiện liên tục nhiều thao tác và tích hợp tốt với thiết bị đo để kiểm soát chất lượng.
Lưu ý kỹ thuật: Đòi hỏi thiết kế dụng cụ phù hợp, kiểm soát tĩnh điện (ESD), quản lý bụi, hiệu chuẩn chính xác và đánh giá chuỗi sai số (từ robot, camera, đồ gá đến quy trình).
3. Ứng dụng trong ngành thực phẩm và đồ uống
Robot trong ngành thực phẩm chuyên đảm nhận các tác vụ phân loại, gắp đặt, đóng gói và xếp hàng lên pallet, tiêu biểu là việc sử dụng robot Delta hoặc robot khớp nối để gắp sản phẩm từ băng tải cho vào bao bì.
- Lợi ích: Tăng tốc độ xử lý, giảm thao tác thủ công, duy trì sự ổn định của dây chuyền và hạn chế tiếp xúc trực tiếp giữa con người với sản phẩm.
- Yêu cầu vệ sinh & thiết kế: Thiết bị phải đáp ứng tiêu chuẩn an toàn thực phẩm, dễ làm sạch; vật liệu, chất bôi trơn, kết cấu tay gắp và khả năng chống nước cần phù hợp với môi trường sản xuất.
- Xử lý sản phẩm đặc thù: Đối với hàng hóa dễ biến dạng, tay gắp cần được thiết kế tối ưu thông qua việc điều chỉnh lực kẹp, dùng giác hút chuyên dụng hoặc tích hợp cảm biến để kiểm soát thao tác chính xác mà không làm hư hỏng sản phẩm.
4. Ứng dụng trong logistics và kho vận
Robot vận chuyển và xử lý hàng hóa đóng vai trò cốt lõi trong tự động hóa kho vận, bao gồm robot xếp pallet, xe tự hành (AGV) và robot di động tự chủ (AMR).
- Ứng dụng chính: Robot xếp pallet tự động lấy thùng sản phẩm từ băng tải để sắp xếp theo mẫu; AGV và AMR vận chuyển vật liệu giữa các khu vực, cấp hàng cho dây chuyền hoặc đưa thành phẩm đi lưu trữ dựa trên hệ thống quản lý kho.
- Lợi ích: Giảm quãng đường vận chuyển thủ công, nâng cao khả năng theo dõi hàng hóa và tối ưu hóa không gian lưu trữ.
- Yêu cầu triển khai: Cần thiết kế luồng di chuyển hợp lý, trang bị hệ thống định vị tin cậy và xây dựng cơ chế phối hợp an toàn giữa robot với người lao động.
Ưu điểm và nhược điểm của robot công nghiệp
Ưu điểm và hạn chế của robot công nghiệp trong sản xuất bao gồm:
- Ưu điểm:
- Nâng cao năng suất: Vận hành tốc độ ổn định, hoạt động liên tục nhiều ca và ít phụ thuộc vào sức lao động thủ công.
- Cải thiện chất lượng sản phẩm: Thực hiện đúng quỹ đạo thiết lập, giảm sai số thao tác và kiểm soát quy trình tốt hơn khi kết hợp cảm biến.
- Nâng cao an toàn lao động: Thay thế con người ở các công việc nặng nhọc, nguy hiểm, giúp nhân sự chuyển sang vai trò giám sát và đánh giá.
- Tăng khả năng kiểm soát quy trình: Thu thập dữ liệu vận hành để hỗ trợ phân tích sự cố, theo dõi hiệu suất và cải tiến sản xuất.
- Tăng cường tự động hóa đồng bộ: Kết nối mượt mà với PLC, máy CNC và băng tải để tạo thành dây chuyền khép kín, giảm thời gian chờ và tối ưu dòng vật liệu.
- Hạn chế:
- Chi phí đầu tư lớn: Gồm giá tay máy, bộ điều khiển, đồ gá, cảm biến, an toàn, phần mềm và đào tạo, gây khó khăn cho doanh nghiệp nhỏ hoặc sản lượng thấp.
- Yêu cầu nhân lực kỹ thuật cao: Đòi hỏi đội ngũ chuyên môn để lập trình, bảo trì và xử lý sự cố, cần đi kèm kế hoạch đào tạo bài bản.
- Tính linh hoạt hạn chế: Khó thích ứng ngay khi sản phẩm thay đổi mẫu mã, đòi hỏi chi phí và thời gian tái cấu hình (thay dụng cụ, lập trình lại, bổ sung camera).
- Rủi ro dừng dây chuyền: Sự cố kỹ thuật ở robot có thể làm gián đoạn cả dây chuyền, đòi hỏi chiến lược bảo trì, phụ tùng dự phòng và phương án khôi phục nhanh chóng.
An toàn và bảo trì robot công nghiệp
Các nguy cơ mất an toàn:
- Nguy cơ cơ học: Va chạm với tay máy tốc độ cao, bị kẹp hoặc nghiền giữa robot và đồ gá, hoặc bị thương do vật thể rơi khỏi dụng cụ thao tác.
- Nguy cơ môi trường & quá trình: Phát sinh tia lửa, nhiệt và khói từ hàn cắt; nguy cơ cháy nổ, phơi nhiễm hóa chất hoặc tích tụ hơi độc trong hệ thống sơn.
- Nguy cơ vận hành: Chuyển động ngoài dự kiến do lỗi chương trình, tín hiệu điều khiển sai hoặc kiểm soát kém trong quá trình lập trình, sửa chữa và khởi động lại.
Biện pháp bảo đảm an toàn:
- Đánh giá rủi ro toàn diện: Khảo sát tay máy, dụng cụ, phôi, máy móc xung quanh và cách con người tương tác với hệ thống.
- Biện pháp kỹ thuật: Lắp đặt hàng rào bảo vệ, cửa liên động, nút dừng khẩn cấp, cảm biến an toàn và giới hạn chuyển động; đánh giá kỹ lực, tốc độ với robot cộng tác.
- Quy trình & Đào tạo: Đào tạo nhân sự về quy trình vận hành, xử lý cảnh báo; thực hiện cô lập nguồn năng lượng (Lockout/Tagout) khi sửa chữa thay vì chỉ dựa vào nút dừng khẩn cấp. Tuân thủ các tiêu chuẩn như ISO 10218.
Bảo trì và chẩn đoán lỗi:
- Bảo trì định kỳ: Kiểm tra cơ cấu cơ khí, truyền động, dây cáp, đầu nối, cảm biến, bộ kẹp và thiết bị ngoại vi; theo dõi các dấu hiệu bất thường như rung động, tiếng ồn, nhiệt độ hoặc sai lệch vị trí.
- Quản lý dữ liệu: Sao lưu chương trình, lưu trữ thông số cấu hình và ghi nhận lịch sử lỗi để nhanh chóng xác định nguyên nhân và rút ngắn thời gian khôi phục khi xảy ra sự cố.
- Bảo trì dự đoán: Ứng dụng cảm biến và thuật toán phân tích xu hướng suy giảm thiết bị, phụ thuộc vào chất lượng dữ liệu và điều kiện vận hành thực tế.
Tóm lại
Robot công nghiệp đã và đang khẳng định vị thế là trụ cột không thể thiếu của nền sản xuất hiện đại. Việc ứng dụng robot không chỉ đơn thuần là thay thế sức người mà là chiến lược cốt lõi giúp doanh nghiệp tối ưu hóa chi phí, đảm bảo chất lượng sản phẩm và linh hoạt thích ứng với thị trường.
Để làm chủ và khai thác tối đa tiềm năng của công nghệ này, đòi hỏi sự đầu tư bài bản từ việc phân tích nhu cầu kỹ thuật, thiết kế tích hợp, đến đào tạo nguồn nhân lực chất lượng cao, hướng tới xây dựng những mô hình nhà máy thông minh, phát triển bền vững trong tương lai.
