


Cánh tay robot 4 bậc tự do là gì? Cấu tạo, Nguyên lý và Ứng dụng
29-10-2026 21
Cánh tay robot 4 bậc tự do (4 DOF) là mô hình chuẩn mực, dung hòa giữa tính đơn giản trong thiết kế cơ khí và tính hiệu quả trong ứng dụng thực tế như gắp, phân loại, sắp xếp sản phẩm.
Mục lục
Trong số các thiết bị tự động hóa, cánh tay robot (Robotic Arm) là biểu tượng hàng đầu cho sự linh hoạt và chính xác.Đối với một cơ cấu robot, Bậc tự do (Degree of Freedom - DOF) phản ánh khả năng chuyển động độc lập của nó trong không gian.
Cánh tay robot 4 bậc tự do (4 DOF) là sự kết hợp cân bằng giữa khả năng định vị vật thể và độ phức tạp cơ khí.
Cánh tay robot 4 bậc tự do (4 Degrees of Freedom - 4DOF) là loại robot công nghiệp hoặc thiết bị cơ khí tự động được thiết kế với 4 chuyển động độc lập (4 khớp hoặc trục)
Thuật ngữ DOF (Degrees of Freedom) dùng để chỉ số lượng chuyển động độc lập mà một cơ cấu có thể thực hiện trong không gian.
Đối với một cánh tay robot 4 bậc tự do, con số "4" mang ý nghĩa đặc trưng:
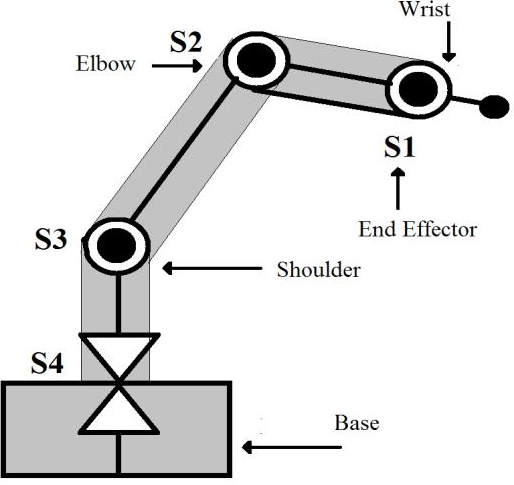
Một hệ thống robot 4 bậc tự do hoàn chỉnh được cấu thành từ hai phần chính: cơ khí và phần điện - điều khiển.
1. Phần cơ khí
2. Phần điện và hệ thống điều khiển
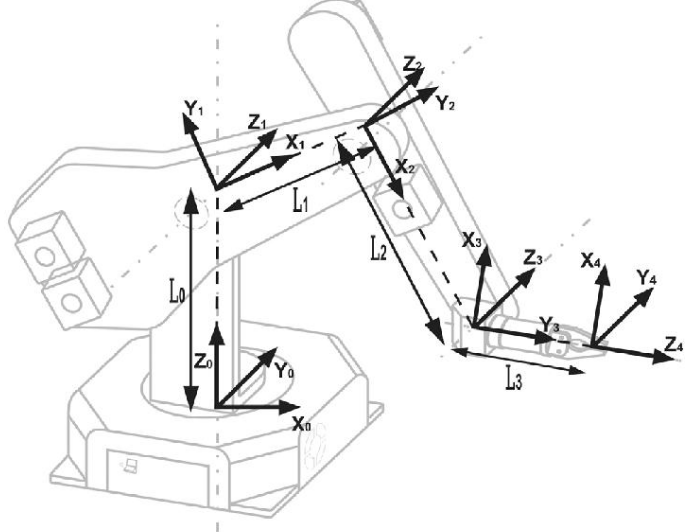
Tín hiệu lệnh được phát từ bộ điều khiển trung tâm đến các mạch driver động cơ. Động cơ quay, thông qua các cơ cấu truyền động cơ học (như bánh răng, dây đai hoặc trục vít), làm thay đổi góc quay tại từng khớp, từ đó dịch chuyển toàn bộ cánh tay theo quỹ đạo mong muốn.
Để điều khiển robot chính xác, kỹ sư phải giải quyết hai bài toán cốt lõi:
Không gian làm việc của robot 4-DOF thường có hình dạng giống một phần mặt cầu hoặc hình trụ bao quanh trục đế. Đây là vùng không gian giới hạn mà đầu kẹp của robot có thể vươn tới được.
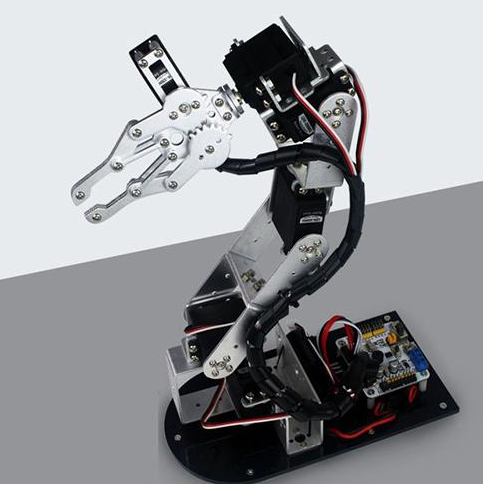
1. Giáo dục và Nghiên cứu:
2. Công nghiệp nhẹ và Dây chuyền sản xuất:
3. Ứng dụng sáng tạo khác:
Cánh tay robot 4 bậc tự do là một giải pháp tự động hóa nhỏ gọn, hiệu quả và dễ tiếp cận. Dù tồn tại giới hạn về góc định hướng so với các hệ thống 6 bậc tự do cao cấp, nhưng với sự tối ưu về chi phí và tính dễ lập trình, robot 4 DOF vẫn đóng vai trò quan trọng trong sản xuất nhỏ và giáo dục kỹ thuật.
Trong tương lai, việc kết hợp cánh tay robot 4 DOF với Thị giác máy tính và Trí tuệ nhân tạo (AI) sẽ giúp thiết bị tự động nhận diện vật thể, tối ưu quỹ đạo di chuyển và nâng cao hiệu suất làm việc lên một tầm cao mới.
Cánh tay robot 4 bậc tự do (4 DOF) là sự kết hợp cân bằng giữa khả năng định vị vật thể và độ phức tạp cơ khí.
Cánh tay robot 4 bậc tự do là gì?
Cánh tay robot 4 bậc tự do (4 Degrees of Freedom - 4DOF) là loại robot công nghiệp hoặc thiết bị cơ khí tự động được thiết kế với 4 chuyển động độc lập (4 khớp hoặc trục)
Thuật ngữ DOF (Degrees of Freedom) dùng để chỉ số lượng chuyển động độc lập mà một cơ cấu có thể thực hiện trong không gian.
Đối với một cánh tay robot 4 bậc tự do, con số "4" mang ý nghĩa đặc trưng:
- 3 bậc tự do đầu tiên: Dùng để định vị trí của điểm tác động cuối (đầu kẹp) trong không gian ba chiều, tương ứng với ba tọa độ (X, Y, Z).
- Bậc tự do thứ tư: Thường dùng để định hướng vật thể hoặc điều khiển cơ cấu kẹp (như góc xoay cổ tay hoặc độ mở/đóng của gripper).
Cấu tạo chi tiết của cánh tay robot 4 bậc tự do (4 DOF)
Một hệ thống robot 4 bậc tự do hoàn chỉnh được cấu thành từ hai phần chính: cơ khí và phần điện - điều khiển.
1. Phần cơ khí
- Đế (Base): Phần chịu lực toàn bộ hệ thống, cố định vào mặt sàn hoặc khung chuyền.
- Khớp 1 - Xoay đế (Base Joint): Cho phép toàn bộ thân robot quay quanh trục thẳng đứng (góc θ1).
- Khớp 2 - Vai (Shoulder Joint): Điều khiển khâu chính nâng lên hoặc hạ xuống (góc θ2).
- Khớp 3 - Khuỷu (Elbow Joint): Điều chỉnh khoảng cách vươn xa của tay đòn (góc θ3).
- Khớp 4 - Cổ tay (Wrist Joint): Xoay định hướng dụng cụ gắp (góc θ4).
- Đầu công tác cuối (End-Effector): Bộ phận trực tiếp tác động lên vật thể, phổ biến là kẹp cơ khí song song, giác hút chân không hoặc đầu kẹp nam châm điện.
2. Phần điện và hệ thống điều khiển
- Động cơ:
- Động cơ Servo (SG90, MG996R, RDS3115): Phổ biến trong mô hình nhỏ/giáo dục vì dễ điều khiển góc quay qua tín hiệu PWM.
- Động cơ bước (Stepper Motors - Nema 17/23): Thường dùng trong mô hình công nghiệp nhẹ cần momen xoắn cao và độ chính xác cao mà không bị trôi vị trí.
- Bộ vi điều khiển / Máy tính nhúng: Arduino Uno/Mega, ESP32, STM32 hoặc Raspberry Pi.
- Mạch điều khiển động cơ (Motor Drivers): PCA9685 (điều khiển 16 kênh PWM servo), A4988/DRV8825 (cho động cơ bước).
- Bộ nguồn: Nguồn tổ ong hoặc nguồn Adapter cấp dòng đủ lớn (thường từ 5V–24V) đảm bảo robot không bị sụt áp khi hoạt động đồng thời 4 khớp.
Nguyên lý hoạt động và Động học cơ bản
- Nguyên lý truyền động
Tín hiệu lệnh được phát từ bộ điều khiển trung tâm đến các mạch driver động cơ. Động cơ quay, thông qua các cơ cấu truyền động cơ học (như bánh răng, dây đai hoặc trục vít), làm thay đổi góc quay tại từng khớp, từ đó dịch chuyển toàn bộ cánh tay theo quỹ đạo mong muốn.
- Bài toán động học
Để điều khiển robot chính xác, kỹ sư phải giải quyết hai bài toán cốt lõi:
- Động học thuận: Biết trước góc quay của từng khớp --> Tính toán ra tọa độ không gian chính xác (X, Y, Z) của đầu kẹp.
- Động học nghịch: Biết trước tọa độ mục tiêu cần gắp vật --> Tính toán ngược lại các góc quay tương ứng cho từng khớp động cơ.
- Không gian làm việc
Không gian làm việc của robot 4-DOF thường có hình dạng giống một phần mặt cầu hoặc hình trụ bao quanh trục đế. Đây là vùng không gian giới hạn mà đầu kẹp của robot có thể vươn tới được.
Ưu điểm và vhược điểm cánh tay robot 4 bậc tự do
1. Ưu điểm
- Chi phí sản xuất tối ưu: Số lượng động cơ và linh kiện ít hơn đáng kể so với robot 5–6 DOF, giúp giảm chi phí phần cứng.
- Tính toán nhẹ nhàng: Thuật toán động học không quá phức tạp, có thể xử lý mượt mà trên các vi điều khiển 8-bit hoặc 32-bit giá rẻ như Arduino hay ESP32.
- Độ bền và tính ổn định cao: Ít điểm nối cơ khí giúp giảm sai số tích lũy do rơ khớp.
2. Nhược điểm
- Hạn chế về góc tiếp cận: Robot không thể xoay lật vật thể theo trục đứng (Pitch/Roll cổ tay). Nếu vật thể nằm nghiêng, đầu gắp 4 DOF khó có thể kẹp chính xác.
- Tải trọng có hạn: Hầu hết các cánh tay 4 DOF dòng DIY hoặc học tập chỉ nâng được vật thể từ 100g - 500g.
Ứng dụng thực tế cánh tay robot 4 bậc tự do
1. Giáo dục và Nghiên cứu:
- Làm mô hình thực hành môn Robot học, Lý thuyết điều khiển tự động tại các trường Đại học/Cao đẳng.
- Dùng trong các cuộc thi sáng tạo Kỹ thuật – STEM.
2. Công nghiệp nhẹ và Dây chuyền sản xuất:
- Pick and Place: Gắp sản phẩm từ băng tải này sang băng tải khác.
- Phân loại sản phẩm: Tích hợp cảm biến màu sắc hoặc Camera để phân loại nông sản, linh kiện.
3. Ứng dụng sáng tạo khác:
- Cánh tay vẽ tranh / viết chữ nghệ thuật (Plotter).
- Mô hình pha chế đồ uống tự động đơn giản.
Tương lai và Xu hướng phát triển
- Tích hợp Trí tuệ nhân tạo (AI & Machine Learning): Giúp cánh tay robot tự học hỏi quỹ đạo di chuyển tối ưu, nhận diện vật thể bị che khuất hoặc biến dạng.
- Cơ cấu mềm: Thay thế kẹp cứng bằng vật liệu đàn hồi giúp gắp các vật phẩm mỏng dẻo, thực phẩm mà không làm rách hay móp vỡ.
- Tối ưu hóa kết cấu cơ khí: Sử dụng công nghệ in 3D với vật liệu sợi carbon hoặc hợp kim nhôm siêu nhẹ nhằm tăng tỷ lệ trọng lượng nâng trên khối lượng bản thân.
Kết luận
Cánh tay robot 4 bậc tự do là một giải pháp tự động hóa nhỏ gọn, hiệu quả và dễ tiếp cận. Dù tồn tại giới hạn về góc định hướng so với các hệ thống 6 bậc tự do cao cấp, nhưng với sự tối ưu về chi phí và tính dễ lập trình, robot 4 DOF vẫn đóng vai trò quan trọng trong sản xuất nhỏ và giáo dục kỹ thuật.
Trong tương lai, việc kết hợp cánh tay robot 4 DOF với Thị giác máy tính và Trí tuệ nhân tạo (AI) sẽ giúp thiết bị tự động nhận diện vật thể, tối ưu quỹ đạo di chuyển và nâng cao hiệu suất làm việc lên một tầm cao mới.
